MathWorks продемонстрировала сквозной процесс разработки пассивного радара: от моделирования алгоритмов до проверки на реальных радиочастотных измерениях, полученных с помощью платформы ADALM-PHASER. Пример рассчитан на то, чтобы показать, как разрабатывать алгоритмы на реалистичной модели, учитывать неопределённость аппаратуры и окружающей обстановки, а затем сопоставлять расчёт с измеренными данными перед дальнейшей настройкой алгоритмов или развёртыванием системы.
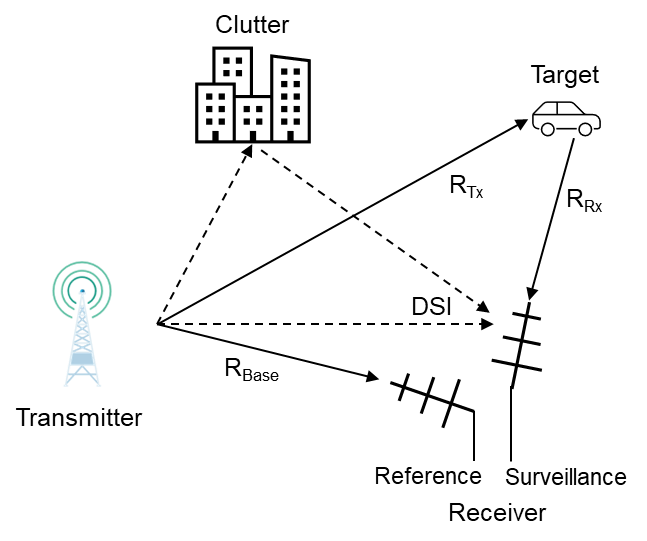
Для моделирования бистатической РЛС с некооперативным источником излучения используются Phased Array System Toolbox, Radar Toolbox и RF Toolbox. В модели работают две платы ADALM-PHASER: одна служит передатчиком на частоте 10 ГГц, вторая — двухканальным приёмником. Передатчик формирует непрерывный сигнал, похожий на сигнал системы связи, из 1 млн отсчётов с частотой дискретизации 30 МГц. В приёмнике применяется восьмиэлементная равномерная линейная антенная решётка, разделённая на две подрешётки по четыре элемента.
Одна приёмная подрешётка образует опорный канал и направлена на передатчик, вторая работает как обзорный канал. Модель приёмника включает малошумящие усилители, аналоговое формирование луча, фильтрацию и понижающее преобразование частоты. MathWorks также учитывает неидеальности реальной аппаратуры: тепловой шум LNA, фазовые и амплитудные ошибки формирователя луча, влияние фильтров и фазовый шум гетеродина.
Обработка состоит из трёх основных этапов. Сначала формирование луча выделяет чистый сигнал прямого распространения в опорном канале, одновременно создавая провал диаграммы направленности в сторону передатчика для обзорного канала. Затем алгоритм подавляет остаточную помеху от прямого сигнала передатчика, которая иначе может перекрыть слабые отражения от целей. Наконец, при дальностно-доплеровской обработке опорный сигнал используется для согласованной фильтрации данных обзорного канала, а доплеровская обработка отделяет движущиеся цели от фоновых отражений.
Отдельная часть примера посвящена неопределённости исходных параметров. Вместо предположения, что мощность передатчика, эффективная площадь рассеяния автомобилей, положение цели и ориентация луча известны точно, MathWorks задаёт для них диапазоны и проводит моделирование методом Монте-Карло. Мощность передатчика меняется от 10 до 100 мВт, ЭПР автомобиля-цели — от 10 до 100 м², ЭПР автомобилей, образующих фоновые отражения, — от 10 до 300 м², а ошибка угла на передатчик не превышает 5°. Цель может находиться в пределах предполагаемого 60-градусного сектора обзора.
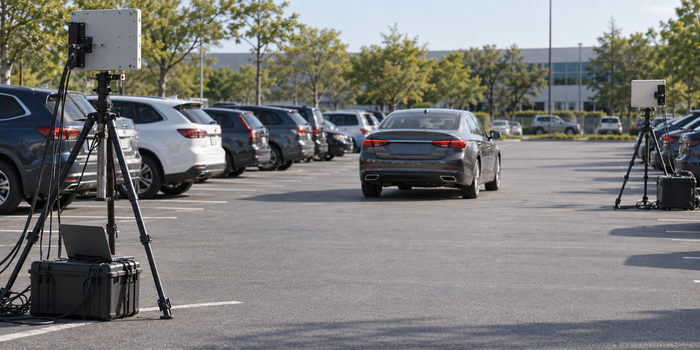
Для проверки модели MathWorks использовала данные, собранные на автомобильной стоянке. Машина двигалась через наблюдаемую зону со скоростью примерно 5–10 м/с, а пассивный приёмник записывал опорный и обзорный каналы. К измеренным данным применили ту же последовательность обработки, что и к смоделированным I/Q-данным. На дальностно-доплеровской карте одного из кадров цель находилась примерно на бистатической дальности 130 м и имела бистатическую скорость около 15 м/с.
MathWorks сопоставила измеренное отношение сигнал/(помеха + шум), SINR, с распределением, полученным в сериях Монте-Карло. Измеренное значение оказалось близко к среднему моделируемого распределения. По оценке компании, это подтверждает, что модель достаточно точно воспроизводит ключевые особенности реальной системы и окружающей обстановки для такого процесса разработки. Инженеры могут проверять на измеренных данных, насколько реалистично заданы аппаратные и внешние искажения, а затем продолжать настройку алгоритмов и исследование параметров в уже проверенной модели.